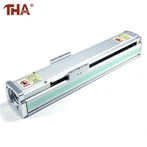
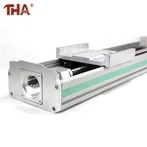
Unerwartetes Überschwingen bei hohen Verfahrgeschwindigkeiten, kumulative Banddehnung und Wagenneigung in mehrachsigen Portalen weisen selten auf ein von Natur aus defektes Linearmodul hin. In der Pick-and-Place-Robotik, bei automatisierten Ausgabegeräten und kartesischen Verpackungszellen sind Aktuatorausfälle fast immer darauf zurückzuführen, dass der falsche Antriebsmechanismus ausgewählt wurde, die auskragenden Momentlasten (Mx, My, Mz) falsch berechnet wurden oder die Wärmeausdehnung entlang extrudierter Aluminiumbasen ignoriert wurde. Wenn ein einachsiges Modul unter schweren außermittigen Lasten ohne ausreichende strukturelle Unterstützung betrieben wird, kommt es zu einer starken Kantenbelastung der internen Linearführungsblöcke, die die Wiederholgenauigkeit der Positionierung beeinträchtigt und den Verschleiß der Riemenzähne beschleunigt.
Die Wahl zwischen kugelumlaufspindelgetriebenen und zahnriemengetriebenen Modulen hängt von Ihrer Geschwindigkeit, Hublänge und Zielwiederholgenauigkeit ab. Schraubengetriebene Aktuatoren wie KK/SK-Einheiten mit Stahl-U-Schiene oder schwere Module mit Aluminiumrahmen basieren auf gewalzten und geschliffenen C5- oder C7-Schrauben, um hohe Axiallasten zu übertragen und gleichzeitig eine präzise Wiederholgenauigkeit von +/- 0.01 mm zu gewährleisten. Sie eignen sich am besten für Hübe unter 1500 mm, insbesondere auf vertikalen Z-Achsen, wo ein solides Haltemoment und kein Rückwärtsfahren erforderlich sind. Umgekehrt nutzen riemengetriebene Linearmodule stahlverstärkte Polyurethan-Zahnriemen (z. B. HTD- oder STD-Zahnprofile) über Planetengetrieben, um hohe Lineargeschwindigkeiten (bis zu 3 bis 5 m/s) über lange Hübe von mehr als 3000 mm zu erreichen. Bei beengten Platzverhältnissen vereinen integrierte U-Profil-Fahrgestellmodule aus Stahl die Laufbahnen der Linearführungen direkt im Außenrahmen und maximieren so die Torsionssteifigkeit in einem kompakten Profil.
Um eine hohe Positionierungsgenauigkeit über mehrachsige XY- und XYZ-Portale hinweg aufrechtzuerhalten, sind eine präzise mechanische Ausrichtung und eine korrekte Antriebsspannung erforderlich. Stellen Sie bei Riemenmodulen die Riemenspannung mit einem Schallmessgerät so ein, dass sie der werkseitigen Vibrationsfrequenz entspricht. Lockere Riemen springen bei schnellen Richtungswechseln über die Zähne und rutschen durch, während zu starkes Anziehen die Riemenscheibenlager belastet und interne Stahlseile herauszieht. Überprüfen Sie bei Schraubenmodulen noch einmal, dass die Motorhalterung und die flexible Kupplung gerade mit dem Schraubenende ausgerichtet sind, damit die Motorlager nicht durch seitliche Belastungen gequetscht werden. Überprüfen Sie regelmäßig die inneren Führungslaufbahnen und spritzen Sie ISO VG 68-Gleitöl oder Lithium EP2-Fett durch die Schmieranschlüsse ein. Der Betrieb von Modulen in schmutzigen Umgebungen ohne Staubabdeckungen oder Banddichtungen aus Edelstahl führt zum Eindringen von Partikeln, die interne Kugelkreisläufe verstopfen und Zahnriemen zerreißen.
Häufig gestellte Fragen zur Feldintegration
Wann sollte ein Konstrukteur ein Linearmodul mit Kugelumlaufspindel einem Zahnriemenantrieb vorziehen?
Wählen Sie ein Kugelumlaufspindel-Linearmodul, wenn Ihre Anwendung eine hohe Schubkraft, vertikale Z-Achsen-Haltefähigkeit oder eine hohe Wiederholgenauigkeit bei der Positionierung (+/- 0.01 mm oder besser) erfordert. Kugelumlaufspindeln widerstehen dem Zurückdrehen unter vertikalen Nutzlasten und bewältigen hohe Drucklasten. Wählen Sie ein riemengetriebenes Modul, wenn Hublängen mehr als 1500 mm betragen oder wenn eine hohe Lineargeschwindigkeit (bis zu 5 m/s) Vorrang vor absoluter Präzision im Submillimeterbereich hat.
Wie wirken sich außermittige Nutzlasten auf die Lebensdauer von mehrachsigen Linearmodulen aus?
Außermittige oder auskragende Lasten erzeugen Kippmomente (Mx, My, Mz), die starke Radialkräfte auf die internen linearen Führungsblöcke konzentrieren. Bei Überschreitung der zulässigen Grenzwerte werden die Stahlkugeln auf einer Seite des Schlittens eingeklemmt, der Ölfilm wird weggewischt und die Schiene wird beschädigt. Um schwere außeraxiale Lasten zu bewältigen, montieren Sie eine zusätzliche Stützschiene neben dem Modul oder rüsten Sie auf einen langen Doppelblockschlitten um.
Was verursacht Riemenzahnscherung und Positionierungsdrift in Hochgeschwindigkeits-Riemenmodulen?
Abgebrochene Riemenzähne sind in der Regel auf plötzliche Beschleunigungsspitzen zurückzuführen, die die Zahnleistung des Riemens überfordern, insbesondere wenn das Trägheitsverhältnis zwischen Motor und Last stark abweicht oder die Spannung falsch eingestellt wurde. Andererseits weist eine Positionsdrift normalerweise auf durchrutschende Motorkupplungen, abgerundete Riemenscheibenzähne oder interne Stahlspannstränge hin, die sich nach dem Überschreiten der Nutzlastgrenzen dehnen.
Technische Leistungsmatrix
| Parameter | Technische Spezifikation |
| Antriebsmechanismus | Präzisions-Kugelumlaufspindel (C5/C7) / Stahlverstärkter Polyurethan-Zahnriemen |
| Basis-Chassis-Optionen | Eloxiertes 6063-T5-Strangpressaluminiumprofil / integriertes U-Schienen-Chassis aus Stahl (KK-Serie) |
| Wiederholbarkeit | Kugelumlaufspindel (+/- 0.01 mm bis +/- 0.005 mm) / Riemenantrieb (+/- 0.04 mm bis +/- 0.05 mm) |
| Maximale lineare Geschwindigkeit | Schneckenantrieb (bis 1000 mm/s) / Riemenantrieb (bis 3000–5000 mm/s) |
| Maximale Hubkapazität | Schraubenantrieb (bis zu 1500 mm) / Riemenantrieb (bis zu 4000+ mm) |
| Schutz und Versiegelung | Standard offen / Edelstahlbandabdeckung / flexibles Faltenbalggehäuse |
Um eine lange Lebensdauer eines Linearmoduls zu erzielen, kommt es darauf an, den richtigen Antrieb für Ihre Geschwindigkeit und Ihren Hub auszuwählen, die Momentenkräfte in Grenzen zu halten und die Riemenspannung und Schienenschmierung im Auge zu behalten.